 上海锐昕普电子科技有限公司
新闻中心
行业洞察,前沿信息与公司发展资讯
自动驾驶如何摆脱云端时延?锐昕普智昕·IRC‑H1000 给出验证新思路!
自动驾驶车辆从实验室走向城市道路,仅搭载传感器远远不够。面对复杂路况与各类突发工况,需要经过大量仿真推演与硬件闭环验证,反复打磨感知、决策、控制全链路逻辑,才能保障行车安全。
锐昕普自动驾驶模拟演示系统,以智昕・IRC-H1000 AI 边缘智算盒子为核心,还原实车运行机制,直观呈现自动驾驶 “大脑” 感知、判断、路径规划的全过程,为算法调试、功能验证、车路协同方案预演提供有力支撑。
一、实时本地运算构建智驾安全底座
模拟演示系统中完整复刻智能驾驶车辆座舱运行环境,整套方案的核心载体是锐昕普智昕・IRC‑H1000 边缘智算盒子。硬件基于 NVIDIA AGX 平台构建,具备275 TOPS AI 算力,在整套应用体系中充当智能驾驶控制器,承担起整车的 “大脑” 角色。
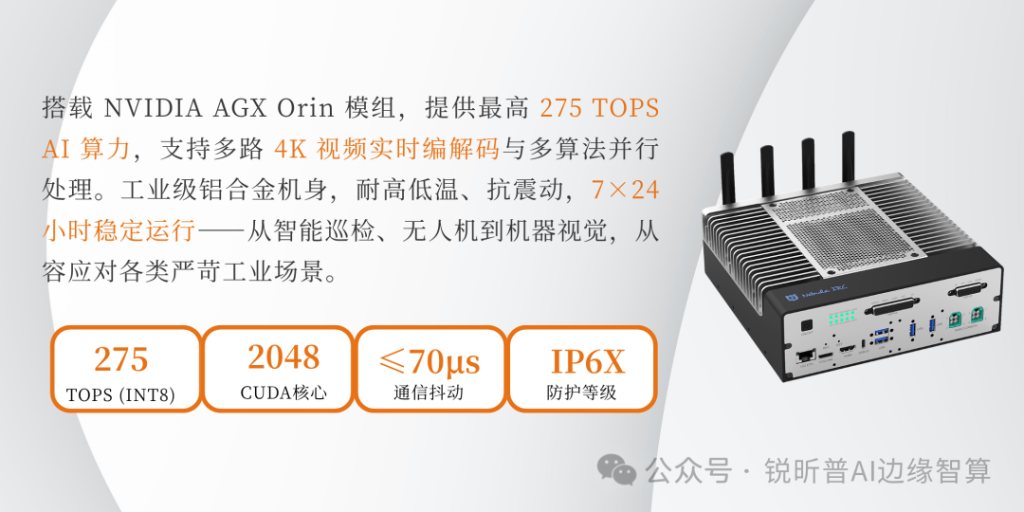
屏幕上的激光雷达点云、目标感知框与实时更新的行驶路径,都不是预录素材,而是 IRC‑H1000 实时运算输出的结果。感知融合、目标识别、路径规划、决策响应,整条自动驾驶业务链路在车端本地闭环运行,计算无需依赖云端。时延是自动驾驶的安全红线:道路工况瞬息万变,突发状况留给系统的反应时间仅数百毫秒。数据上云再回传的模式,会受网络波动、传输延迟影响,无法满足刹车、避让这类高时效动作的要求。本地闭环算力,才能保障稳定可控的低时延,消除网络不确定因素,保障行车安全。
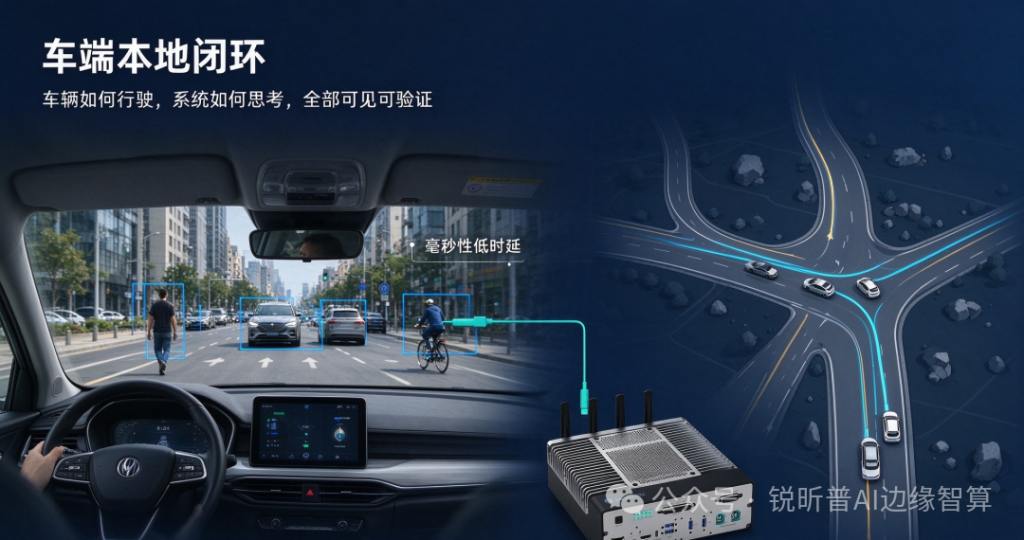
系统搭配同步可视化服务器,实现车端与显示端双向实时联动。一端还原车内第一视角行驶画面,模拟实车驾乘感知;另一端输出全局俯视路线视图。车辆位置、识别到的机动车、非机动车与行人、系统规划的行驶轨迹,全部实现毫秒级同步。
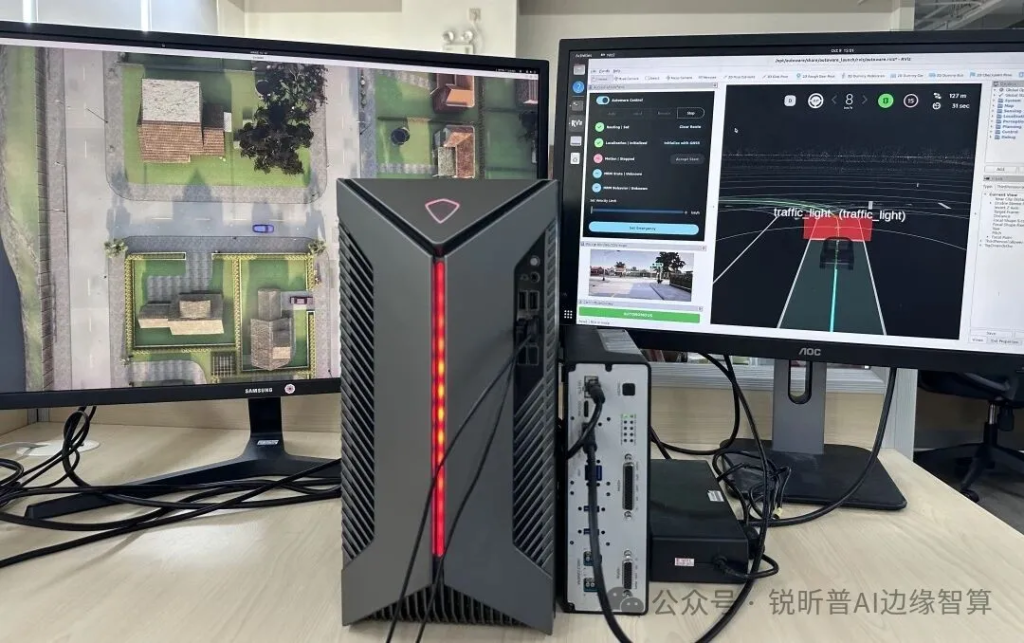
看得见车辆如何行驶,更能读懂自动驾驶系统如何思考决策,把原本底层看不见的算法逻辑,转化为可观测、可调试的可视化信息,极大方便研发人员开展算法迭代与功能验证。
路口摄像头、毫米波雷达、激光雷达采集到海量原始环境数据,无需远距离回传至中心机房,直接在路侧边缘端完成多传感器数据融合,完成路口交通参与者识别,再将处理后的有效感知信息广播给周边网联车辆。
- 车端:依靠车载传感器感知周边近场环境,保障车辆基础行驶能力;
- 路侧:突破单车传感器物理局限,补齐建筑物、大型车辆带来的视野盲区,获取更远距离路口信息。
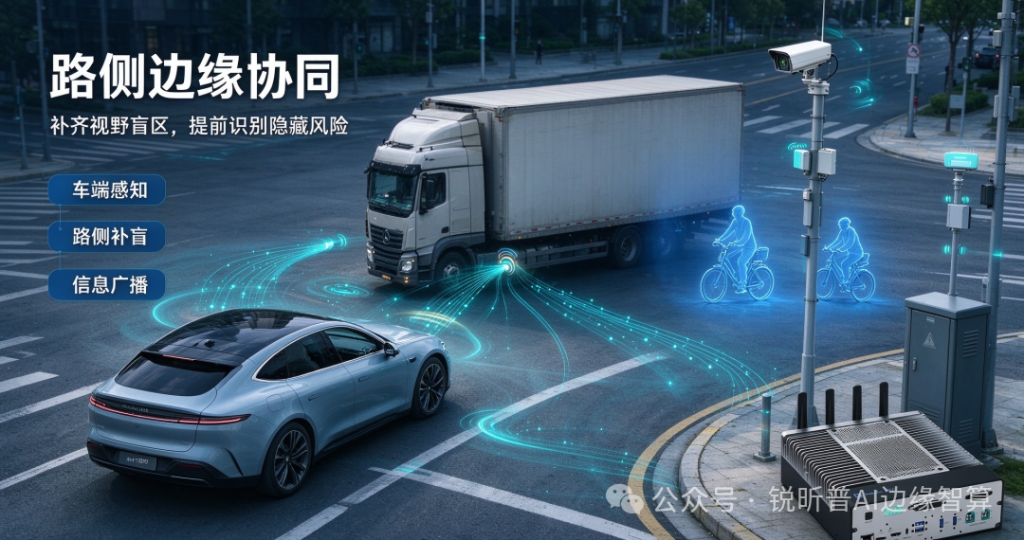
车载、路侧两大业务场景复用同一套智昕· IRC‑H1000 硬件算力平台。统一的硬件底座,既可以用于单车自动驾驶算法验证,也可以完成车‑路交互业务的仿真预演,有效降低方案开发、测试、落地的综合成本,为智慧路口、车路协同项目提供软硬一体的验证手段。
- 车载场景:持续颠簸冲击、供电电压波动、高低温交替变化;
- 路侧场景:机柜露天部署,经受四季温差,需要常年不间断值守。
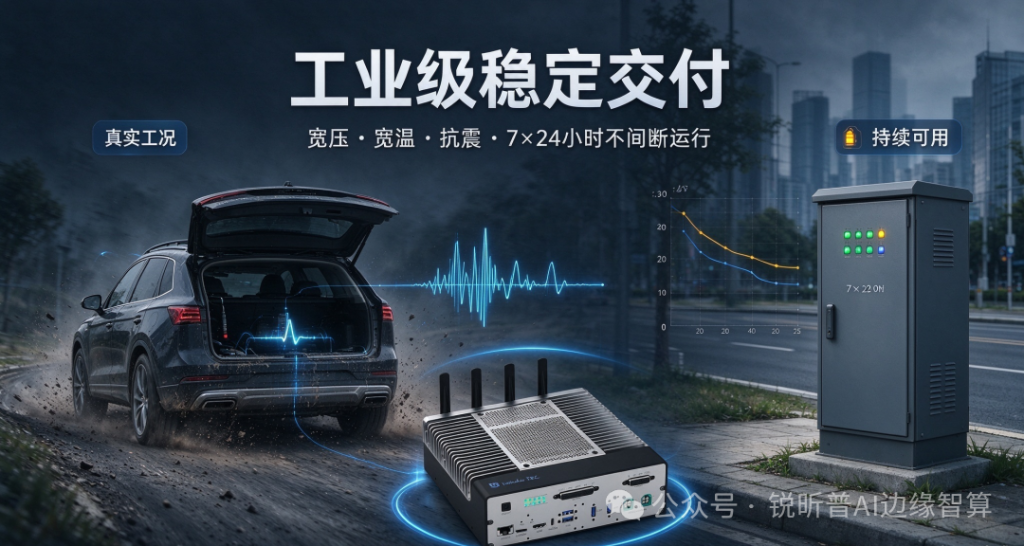
从单车智能逐步迈向车路协同,行业所需要的,不只是单纯的高算力硬件,更是能够适配复杂现场、支持全流程验证、具备规模化部署能力的边缘智算平台。
锐昕普智昕・IRC‑H1000 边缘智算盒子,让算力真正落在路上。以工业级边缘算力,赋能自动驾驶仿真验证、实车智能驾驶、城市车路协同建设,助力智能网联技术从研发走向规模化落地。
欢迎扫码了解智昕· IRC‑H1000 产品详情、技术方案,开展自动驾驶与车路协同项目交流!