 上海锐昕普电子科技有限公司
新闻中心
行业洞察,前沿信息与公司发展资讯
别再被 TOPS 误导了!边缘算力的坑,很多选型者都踩过
结果设备拉到工厂现场,多路摄像头一开,真实业务模型跑起来:帧率暴跌、推理延迟忽高忽低,严重的时候直接卡顿宕机。明明标称算力摆在那里,为什么实际表现和宣传完全不是一回事?
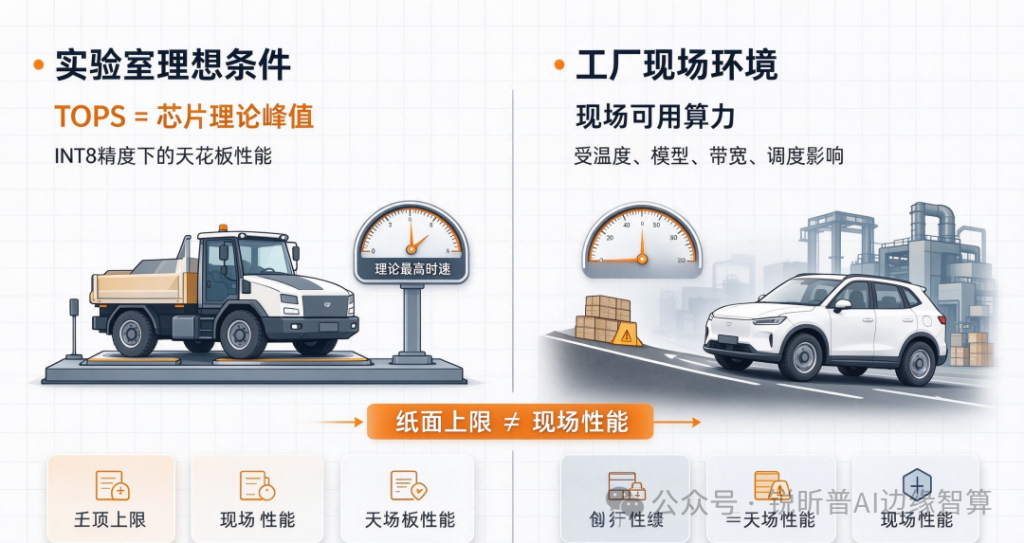
问题根源就在于:TOPS,只是芯片的理论峰值,不是你项目到手就能用的实际算力。
打个通俗比方:这就像汽车说明书上标注的最高时速。宣传可以跑到 220km/h,但现实中遇到堵车、上坡、满载货物,你永远跑不到这个数字。TOPS 就是那一个 “理论极速”,车间高温、多路解码、复杂模型,全都是现实里的 “上坡和载重”。
最终设备能跑出什么样的效果,不单单看这个数字,更取决于:你跑什么模型、接几路相机、软件工具链有没有做足优化。
1TOPS 级别的硬件跑它,就能跑出 10‑20 帧,满足简单单路检测需求。换到 RK3588 上,经过 RKNN 工具链量化优化之后,单路 YOLOv8n 稳定跑到 20 帧以上,处理单路或者少数几路视觉任务,完全游刃有余。
这种业务压力不大的场景,芯片的纸面实力才能够真正发挥出来。
当然不是说 RK3588 完全不能跑。如果你愿意投入大量时间做模型裁剪、深度量化调优,也可以勉强跑通。但代价是几乎没有性能余量。工业环境温度升高芯片降频、CPU 同时还要处理 SLAM、图像解码、底盘控制,系统负载一上来,稳定性风险会成倍放大。
很多项目踩坑就在这里:看见 6TOPS,就默认它能通吃所有 AI 任务,忽略真实业务负载,最后项目延期返工。
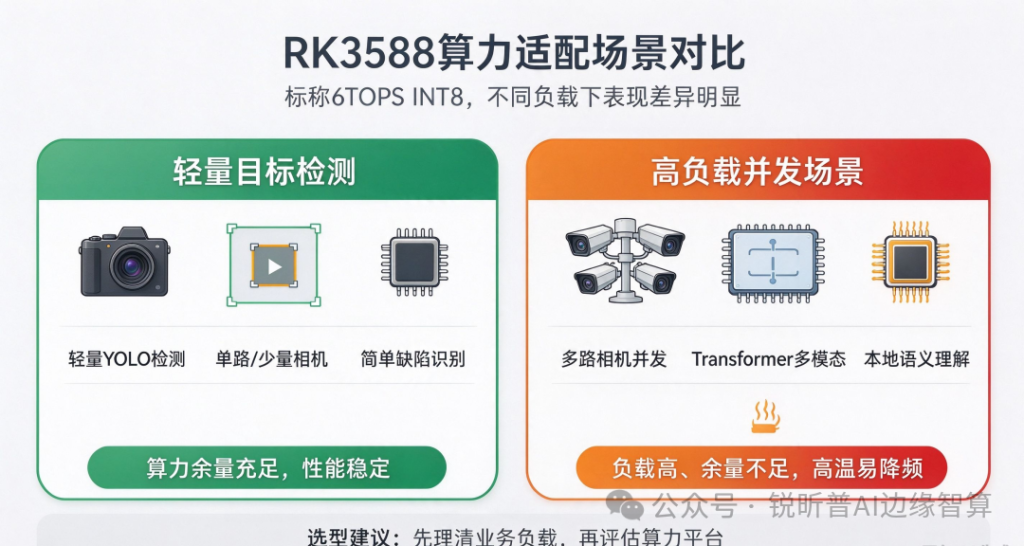
- 理清业务:你的设备要实现什么功能?质检?机器人感知?还是本地语义识别?
- 清点负载:需要接入多少路相机、多少个传感器?
- 锁定模型:用轻量化 YOLO,还是重量更大的 Transformer 多模态模型?
- 卡死指标:业务最低要求多少帧率、最大容忍多少推理延迟?
- 根据上面全部条件,再去挑选 SOC、边缘模组。
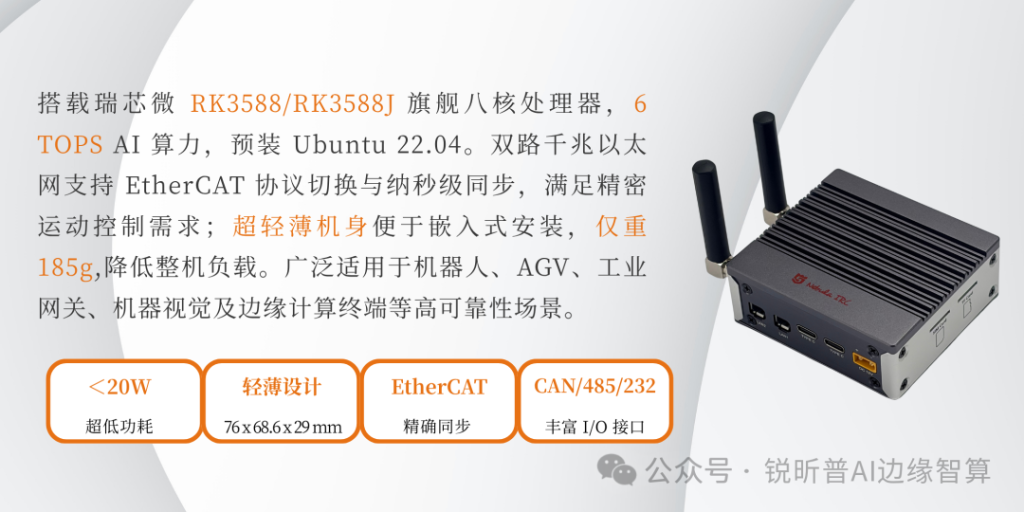
针对轻量目标检测、AGV 移动机器人、小型机器视觉等场景,锐昕普智普· IRC‑GV100 边缘智算平台正是基于 RK3588/RK3588J 打造,标称 6TOPS INT8 算力。不同于普通开源板卡,IRC‑GV100 做了整机级工程化打磨:工业版本支持‑40℃~+60℃宽温;支持 EtherCAT 纳秒级同步,兼顾 AI 推理与运动控制;整机重量不到 200g,非常适合嵌入式部署。我们完成 RKNN 工具链适配调优,帮开发者把芯片纸面 NPU 算力转化为现场稳定可用的推理性能,避免样机到现场性能 “跳水” 的坑。